Claude Code Ultra Plan - 로컬 플래닝을 압도하는 웹 기반 기획 엔진
📺 원본 영상: 클로드 무적 필살기 플랜 기능 업데이트. Claude Ultraplan. 앙
🎙️ 채널: 코드팩토리
📅 정리 일자: 2026-04-07
⚠️ Note: 본 리포트는 영상의 음성을 텍스트로 변환(STT)하여 정리한 것입니다. 화면에 표시된 자료(차트, 코드, 슬라이드 등)는 포함되지 않을 수 있습니다.
개요
Anthropic이 Claude Code에 ‘Ultra Plan’이라는 새로운 웹 기반 플래닝 기능을 공식 출시했다. 이 영상은 이전에 Claude Code 소스 코드 유출 사건을 통해 사전에 예고되었던 해당 기능이 기획 그대로 구현되어 릴리즈된 것을 확인하고, 동일한 프로젝트 프롬프트를 대상으로 로컬 Plan 모드와 Ultra Plan을 나란히 비교 실연한 기록이다. 강연자는 Ultra Plan이 단순히 더 강력한 버전이 아니라, 속도와 구현 완성도 양면에서 로컬 플래닝을 뚜렷하게 앞선다는 사실을 직접 시연을 통해 검증해 보인다.
Ultra Plan이란 무엇인가
Claude Code의 Ultra Plan은 플래닝 작업을 로컬 터미널이 아닌 웹(Claude.ai)에서 비동기적으로 실행하는 원격 플래닝 시스템이다. Anthropic이 이 기능을 일찍부터 기획하고 있었다는 사실은 Claude Code 소스 코드 유출 사건 당시 강연자가 이미 공개된 기능 목록에서 포착한 바 있었다. 당시 예정된 동작 방식—웹에서 플랜을 생성하고 이를 로컬 터미널로 끌어와서 사용한다—이 실제 릴리즈에서도 그대로 구현되었다는 점이 특히 주목할 만하다.
Ultra Plan의 핵심 개념은 ‘hands-off drafting’이다. 사용자가 플래닝 요청을 던지고 나면, Claude.ai 웹에서 플랜이 비동기로 생성되는 동안 개발자는 다른 작업을 병행할 수 있다. 플랜이 완성되면 웹 인터페이스에서 검토한 뒤 터미널로 전송하거나, 웹에서 바로 구현을 시작할 수도 있다. 이때 Ultra Plan은 Git 레포지토리를 기반으로 소스 코드에 직접 접근하기 때문에, 웹 환경에서도 로컬과 동일한 컨텍스트를 유지한 채 작업이 진행된다는 것이 강연자의 설명이다.
사용 방법 자체는 간단하다. /ultraplan 명령어를 직접 입력하거나, 프롬프트 안에 “ultra plan”이라는 키워드만 포함해도 Claude Code가 자동으로 웹 기반 플래닝 모드로 전환된다. 더 강력한 결과를 원한다면 --ultraplan 플래그를 추가로 붙이는 것도 가능하며, 이 경우 토큰 소모가 더 크게 늘어난다. 현재 Ultra Plan은 리서치 프리뷰(Research Preview) 상태로 출시되어 있어, 공식 문서화가 완전히 이루어지지 않은 영역이 여전히 존재한다.
실험 설계 - 동일 프롬프트, 두 가지 플래닝
강연자는 비교를 위해 동일한 프로젝트 프롬프트를 양쪽에 동시에 입력했다. 과제는 HTML5 Canvas와 React를 결합한 실시간 소매 매장 동선 시뮬레이터 대시보드를 개발하는 것이었다. 강연자가 일부러 구현 난이도가 있는 주제를 선택한 이유는, 플래닝 품질의 차이가 최종 구현물에서 얼마나 명확하게 드러나는지를 보여주기 위해서였다. 난이도가 낮은 과제에서는 플랜 수준 차이가 결과물에서 희석될 수 있기 때문이다.
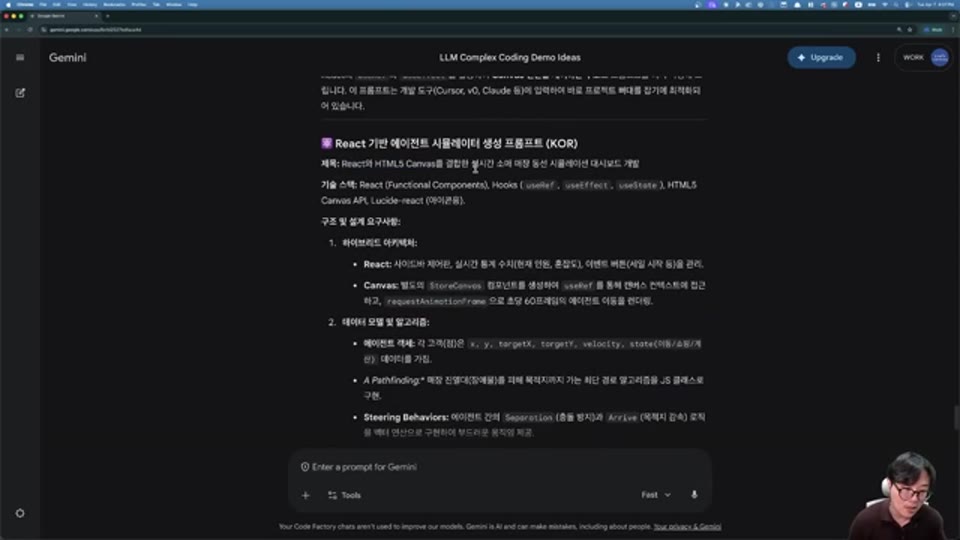
01:30 - 개발 과제 프롬프트 화면 - HTML5 Canvas + React 기반 실시간 소매 매장 동선 시뮬레이터 대시보드 요구사항이 표시됨
💡 [영상 참조] 강연자는 이 시점에서 왼쪽(로컬 Plan 모드)과 오른쪽(Ultra Plan) 두 터미널 화면을 나란히 띄워놓고 동시에 실행을 시작합니다.
상세 내용은 원본 영상을 확인하세요.
왼쪽은 로컬에서 Plan 모드로 실행했고, 오른쪽은 --ultraplan 플래그까지 포함한 Ultra Plan으로 실행했다. 아이러니하게도 더 강력한 옵션인 Ultra Plan 쪽이 로컬 Agentic 팀 설정이 적용된 플래닝보다 훨씬 빠르게 완료되었다. 강연자에 따르면, 약 1분 30초 만에 Ultra Plan은 전체 아키텍처와 구현 요소에 대한 플래닝을 마쳤다. 일반적으로 ‘Ultra’라는 이름이 붙으면 더 많은 시간이 걸린다고 예상하기 쉽지만, 결과는 정반대였다.
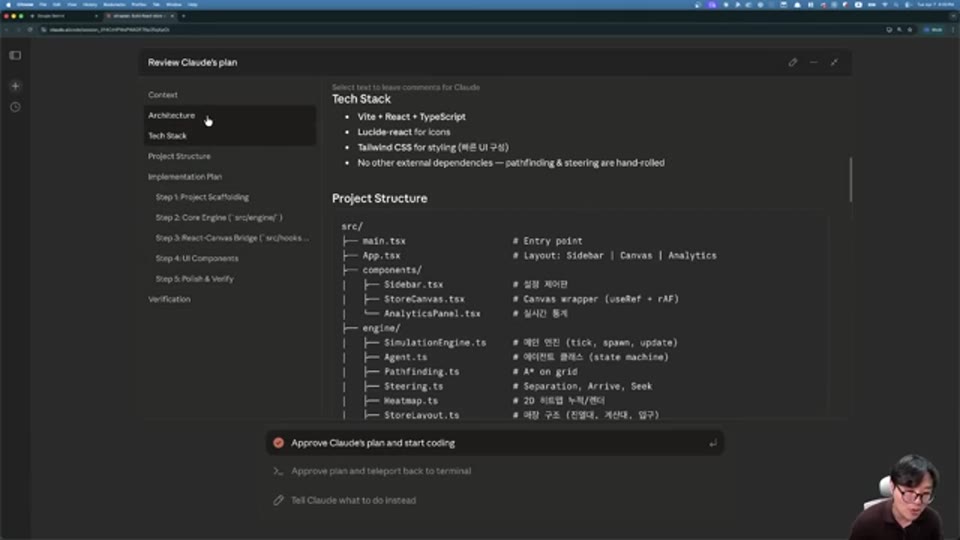
03:00 - Ultra Plan 플래닝 완료 화면 - 약 1분 30초 만에 전체 아키텍처와 구현 요소가 담긴 플랜이 완성된 상태
플래닝 결과의 차이 - 속도와 품질 모두에서
플래닝이 완료된 후 두 계획을 각각 구현에 넘겼을 때, 최종 산출물의 차이는 단순한 기능 유무의 문제가 아니라 로직의 견고함에서 나타났다. Ultra Plan으로 생성된 오른쪽 결과물은 히트맵, 고객 동선 추적, 체크아웃 카운터 큐 시각화, 매출(Revenue) 집계 등 요청된 기능이 모두 정상 작동했다.
💡 [영상 참조] 강연자는 이 시점에서 두 구현물을 나란히 화면에 띄워놓고 실시간으로 시뮬레이션을 구동하며 비교합니다.
상세 내용은 원본 영상을 확인하세요.
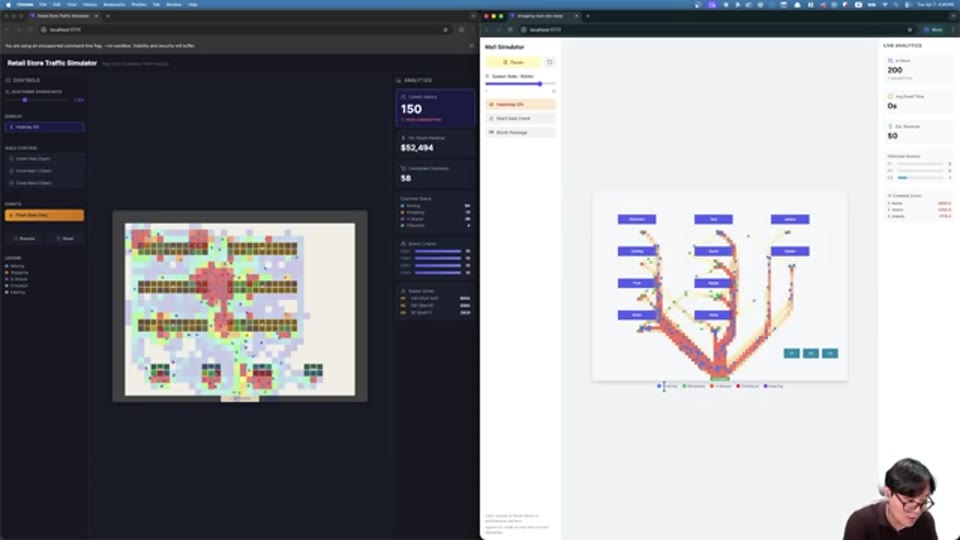
06:20 - Ultra Plan 기반 구현물의 히트맵 작동 화면 - 고객 동선과 구역별 밀집도가 실시간으로 시각화되는 장면
특히 Physics Engine(물리 엔진)의 동작이 결정적인 차이를 만들었다. Ultra Plan 기반 구현물에서는 장애물을 배치했을 때 고객 에이전트들이 벽을 뚫고 이동하지 않고 자연스럽게 우회하는 모습을 보였고, 세일 이벤트를 트리거해 고객 수가 증가해도 Physics Collision(물리 충돌) 처리가 안정적으로 유지되었다. 강연자는 이를 두고 “피직스 엔진이 더 합리적으로 들어간 것 같다”고 평가했다.
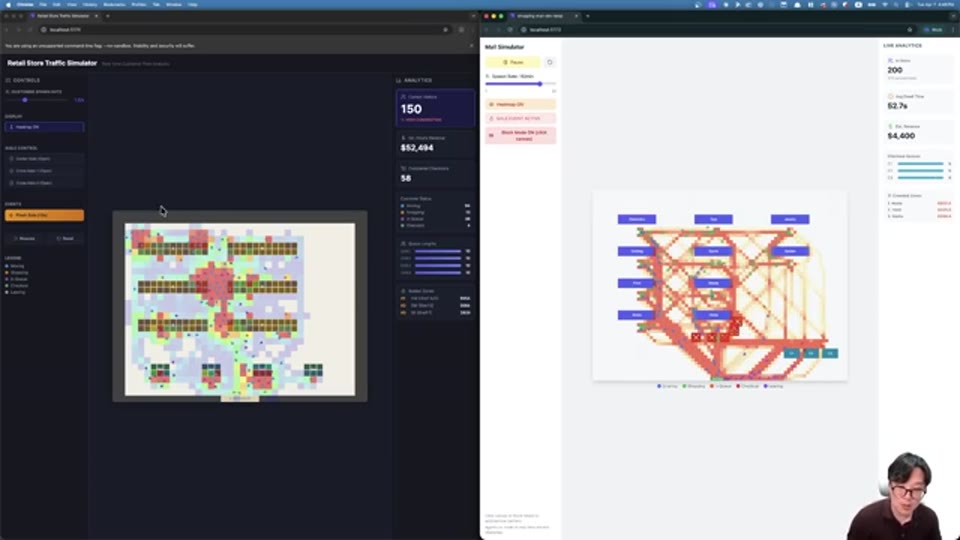
07:11 - Ultra Plan 구현물의 Physics Engine 정상 작동 화면 - 장애물 배치 시 고객 에이전트가 벽을 우회하는 모습 확인
반면 로컬 플래닝으로 생성된 왼쪽 결과물은 UI 디자인 면에서는 오히려 더 세밀하게 제어할 수 있는 요소가 많아 보였다. 그러나 실제로 실행해보면 Physics Collision 알고리즘에 결함이 있었다. 플래시 세일 이벤트를 통해 고객 수가 급증하자 에이전트들이 서로 충돌하여 이동 불능 상태에 빠지거나 벽을 뚫고 지나가는 현상이 발생했다. 강연자는 정확한 원인을 특정하지는 않았지만, 플래닝 단계에서 Physics Collision 알고리즘에 대한 설계가 덜 정밀하게 이루어진 것이 원인일 가능성을 시사했다.
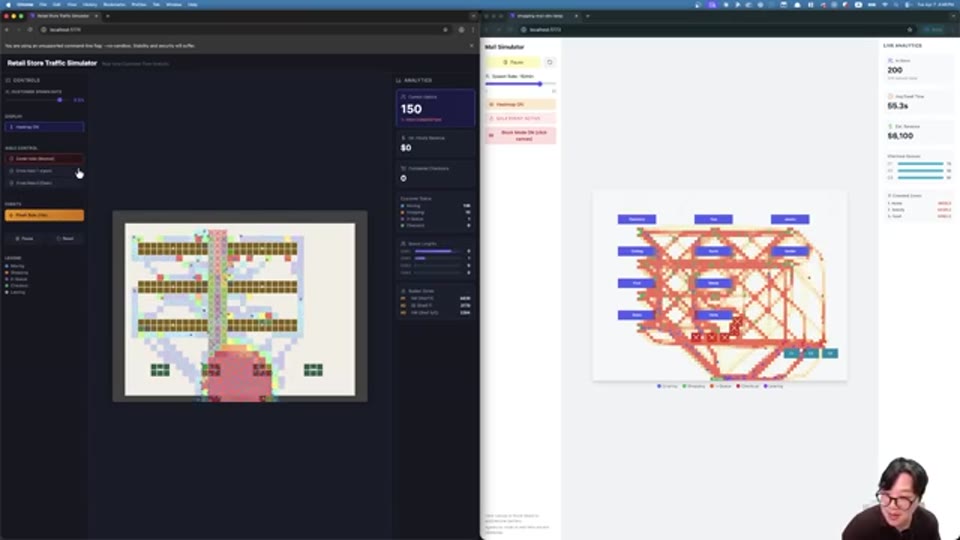
07:43 - 로컬 플래닝 구현물의 Physics Collision 오류 화면 - 고객 에이전트들이 벽을 뚫고 지나가는 버그가 발생하는 장면
Agentic 코딩의 핵심 원리를 다시 확인하다
이 비교 실험은 Ultra Plan의 성능을 입증하는 것을 넘어서, 플래닝 품질이 최종 구현 결과를 결정짓는다는 Agentic 코딩의 근본 원칙을 재확인시켜준다. 강연자는 이를 가리켜 “이미 알고 있는 Agentic 코딩 이론의 반증”이라고 표현했다. 여기서 ‘반증’이란 ‘Ultra가 더 느릴 것’이라는 통념에 대한 반증을 의미하는 것으로, 오히려 더 빠르고 정밀한 플랜을 만들어내는 현상이 기존 상식을 뒤집었다는 뜻이다. 더 좋은 플랜이 만들어지면, 그 플랜을 받아 실행하는 코드 구현 단계에서도 더 좋은 결과가 나온다는 인과관계가 실증적으로 드러난 것이다.
강연자의 총평은 명확하다. Ultra Plan을 사용했을 때 항상 극적인 차이가 나지는 않더라도, 미세하게 더 섬세한 플랜이 만들어지는 경우가 많고, 그 섬세함이 최종 구현물에서의 완성도 차이로 누적된다는 것이다. 여러 번의 시뮬레이션 경험을 바탕으로 강연자는 Anthropic이 앞으로도 플래닝 기능을 지속적으로 발전시킨다면 Ultra Plan을 중심으로 개선이 집중될 가능성이 높다고 전망했다.
Ultra Plan 운용 방식 - 세 가지 진입 경로와 상태 관리
Ultra Plan의 운용 방식은 크게 세 가지 경로로 나뉜다. 첫 번째는 처음부터 /ultraplan 명령어 또는 프롬프트 내 키워드를 통해 웹 기반 플래닝을 바로 시작하는 방식이다. 두 번째는 로컬에서 플래닝을 진행하다가 결과물이 만족스럽지 않을 때, “Refine with Ultra Plan” 옵션을 선택하여 웹으로 넘겨 한 단계 더 다듬는 방식이다. 세 번째는 플랜이 완성된 이후 “Approve Cloud Plan and Start Coding”을 선택해 웹에서 바로 구현을 시작하거나, “Approve Plan”을 선택하여 터미널로 플랜을 가져온 뒤 로컬에서 구현하는 방식이다.
플랜이 완성된 후에는 개발자가 특정 줄에 직접 코멘트를 추가하거나 이모지를 붙여 승인 또는 수정 요청을 표시할 수 있다. 마크다운 헤딩(Heading)을 기반으로 자동 생성되는 사이드바 목차를 통해 플랜의 특정 섹션으로 빠르게 이동하며 검토하는 것도 가능하다. 진행 중인 Ultra Plan 세션은 /task 명령어로 전체 목록을 조회하고 개별적으로 중단(Stop)시킬 수 있는데, 이는 웹에서 비동기로 실행되기 때문에 별도의 모니터링 수단이 자연스럽게 필요해지는 데서 비롯된 설계다.
Ultra Plan 내부에는 세 가지 상태가 존재한다. 기본 실행 상태, 사용자 입력이 필요한 상태, 그리고 플랜이 완료되어 실행 가능한 상태가 그것이다. 현재 이 세 가지 상태 간 전환 메커니즘의 상세 내용은 공식 문서에 완전히 공개되어 있지 않으며, 강연자는 이것이 문서화가 미처 이루어지지 않은 것인지, 아니면 의도적으로 공개를 미루는 것인지는 불분명하다고 밝혔다.
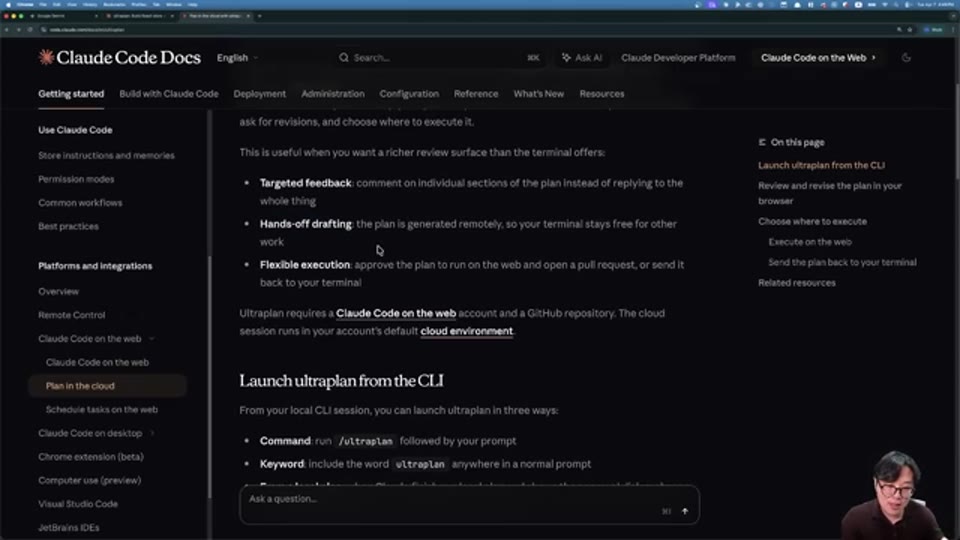
09:11 - Ultra Plan 공식 문서 화면 - hands-off drafting 개념, 세 가지 상태(기본/입력 필요/실행 가능), /task 명령어 등 주요 사양 설명
마무리 / 핵심 정리
Ultra Plan은 기획 당시 구상했던 대로 정확히 구현되어 출시되었으며, 리서치 프리뷰임에도 불구하고 실전 비교에서 로컬 플래닝 대비 유의미한 차이를 만들어냈다. 속도 면에서는 Agentic 팀 설정이 적용된 로컬 플래닝보다도 빠르게 완료되었고, 품질 면에서는 Physics Engine과 같이 섬세한 알고리즘 설계가 요구되는 영역에서 더 안정적인 구현물을 이끌어냈다. 강연자는 특히 복잡한 로직이 포함된 프로젝트일수록 플래닝 품질의 차이가 구현 결과에서 증폭되어 나타나기 때문에, Agentic 코딩 환경에서 Ultra Plan의 활용 가치는 앞으로 더욱 커질 것이라고 전망하며 Claude Code 사용자라면 반드시 한 번 이상 사용해볼 것을 권장했다.
📚 출처 및 참고
| 구분 | 내용 |
|---|---|
| 원본 영상 | 클로드 무적 필살기 플랜 기능 업데이트. Claude Ultraplan. 앙 |
| 채널 | 코드팩토리 |
| 영상 길이 | 약 11분 16초 |
| 리포트 작성 | 2026-04-07 |
| 작성 방식 | YouTube 영상 STT 변환 후 에디팅 |
💬 본 리포트는 영상 내용을 바탕으로 재구성되었습니다.
정확한 내용은 원본 영상을 참조해 주세요.